2차원 데이터 격자에서 등고선을 그리는 Marching Squares 알고리즘:
- 2차원 배열 데이터를 2x2 크기의 작은 사각형(셀)으로 분할한다.
- 각 셀의 꼭짓점에서 기준값보다 높은지 또는 낮은지에 따라 총 16가지 교차 패턴으로 분류한다.
- 셀의 변과 레벨선의 교차점은 변의 두 꼭짓점에서의 값을 선형 보간해서 찾은 후 16가지 교차 패턴에 해당하는 등고선 조각을 만든다. 셀의 한 변의 꼭짓점이 ${\bf p}_A$와 ${\bf p}_B$이고, 꼭짓점에서 데이터 값이 각각 $v_A$, $v_B$인 경우, 등고선 $L$과 만나는 지점 ${\bf p}$는 다음과 같이 정의된다:
$$ {\bf p} = {\bf p}_A + \mu ( {\bf p}_B - {\bf p}_A), \quad \mu = \frac{L - v_A}{v_B - v_A}$$ $v_A=v_B$인 경우 그 변이 등고선의 일부이므로 교차점이 정의가 되지 않는 상황이지만, 여기서는 두 꼭짓점의 중점을 교차점으로 잡는 convention을 취한다. - 교차패턴: 셀의 꼭지점을 (left, bottom)=0, (right, bottom)=1, (right, top)=2, (left,top)=3으로 할 때
| pattern | 기준값 이상인 꼭짓점 | 교차 변 |
| 0, 15 | 없음 / 전부 | 없음 |
| 1, 14 | 0 / 1,2,3 | bottom–left |
| 2, 13 | 1 / 0,2,3 | bottom–right |
| 3, 12 | 0,1 / 2,3 | left–right |
| 4, 11 | 2 / 0,1,3 | right–top |
| 5 | 0,2 | ambiguous |
| 6, 9 | 1,2 / 0,3 | bottom–top |
| 7, 8 | 0,1,2 / 3 | left–top |
| 10 | 1,3 | ambiguous |
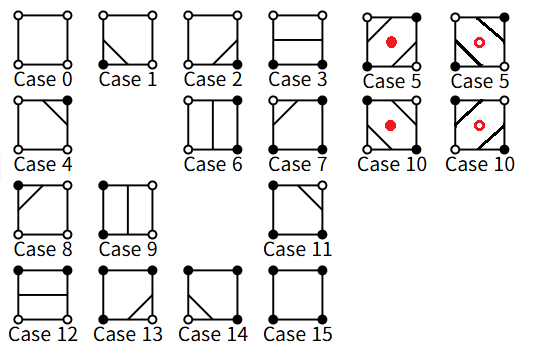
패턴 5와 10에서는 셀 내부에 saddle point가 존재하며, saddle point에서의 값에 따라 등고선의 연결 방식이 달라진다. 간단하게는 네 꼭짓점 값의 평균을 셀 중심에서의 값으로 보고 연결 방향을 결정할 수도 있다. 그러나 이러한 판별이 항상 올바른 등고선 topology를 주는 것은 아니다.
등고선과 셀의 변이 만나는 위치를 구할 때 선형보간을 사용하므로, 셀 내부의 값도 이와 일관되게 양선형보간(bilinear interpolation)으로 표현하는 것이 자연스럽다. 부호 판별을 간단히 하기 위해 각 꼭짓점의 값에서 등고선의 높이 $L$을 뺀 값을 사용하자. 셀의 좌하단 꼭짓점에서 반시계 방향으로 각 꼭짓점의 값을 $v_0,v_1,v_2,v_3$라 하고,$$q_i=v_i-L,\qquad i=0,1,2,3$$
로 정의한다. 그러면 각 $q_i$의 부호는 해당 꼭짓점이 등고선보다 높은지 낮은지를 나타낸다. 셀 내부의 양선형보간 함수를$$g(x,y)=a+bx+cy+dxy$$로 놓으면,$$g(0,0)=q_0,\qquad g(1,0)=q_1,\qquad g(1,1)=q_2,\qquad g(0,1)=q_3$$이므로 계수 $a,b,c,d$가 결정되어$$g(x,y) =q_0+(q_1-q_0)x+(q_3-q_0)y +(q_0-q_1-q_3+q_2)xy$$를 얻는다. Saddle point는$$\frac{\partial g}{\partial x} = \frac{\partial g}{\partial y} =0$$을 만족하는 점이며, 이 점에서 $g$의 값은$$g_s= \frac{q_0q_2-q_1q_3} {q_0-q_1-q_3+q_2}$$임을 보일 수 있다.
패턴 5에서는
$$q_0>0,\qquad q_2>0,\qquad q_1<0,\qquad q_3<0$$이므로 $g_s$의 분모 $q_0-q_1-q_3+q_2$는 항상 양수이다. 따라서 $g_s$의 부호는 분자 $D=q_0q_2-q_1q_3$의 부호만으로 결정할 수 있다. $g_s>0\,$이면 등고선은 (left, top)과 (bottom, right)을 각각 연결하고, $g_s<0\,$이면 (left, bottom)과 (top, right)을 각각 연결한다.
패턴 10에서는 $$q_0<0,\qquad q_2<0,\qquad q_1>0,\qquad q_3>0$$이므로 위와 반대로 $g_s$의 분모가 항상 음수가 된다. 따라서 분자 $D=q_0q_2-q_1q_3$의 부호와 $g_s$의 부호가 반대가 되며, 이에 따라 패턴 5와 반대의 방식으로 등고선의 연결 방향을 결정한다.
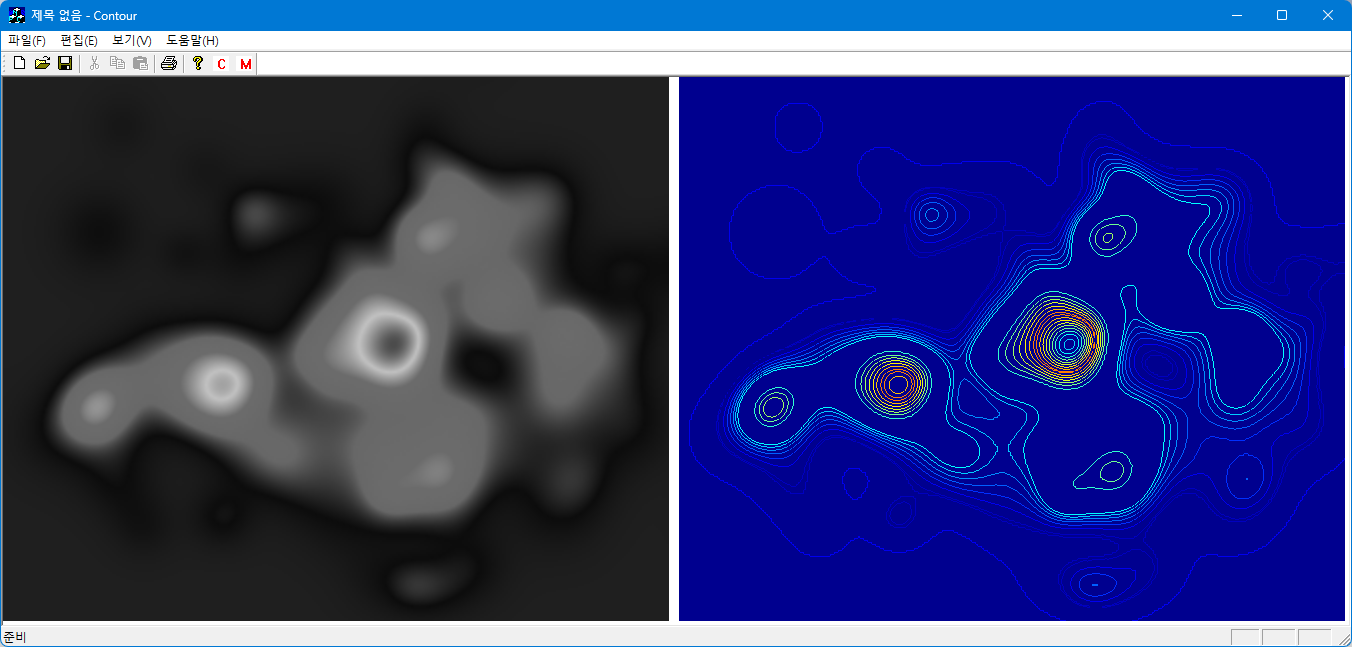
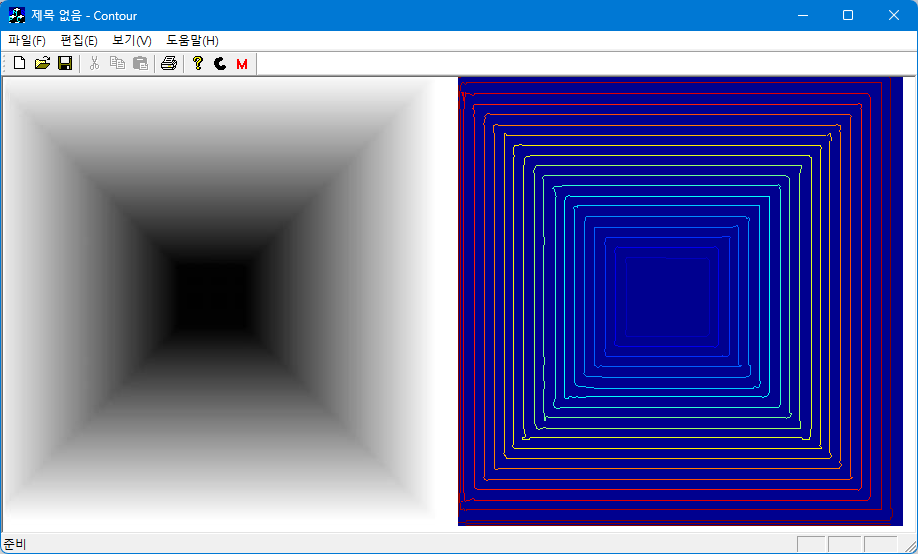
아래 코드에서는 saddle point의 값을 이용하는 asymptotic decider를 적용하였다. 이면 등고선이 saddle point를 정확히 지나므로 connectivity가 퇴화한다. 구현에서는 일관된 tie-breaking convention을 사용한다.
// 등고선 선분(시작점과 끝점)을 나타내는 구조체
struct Segment {
    CfPt p1, p2;
    double level;
    Segment() {}
    Segment(const CfPt& a, const CfPt& b, double z)
        : p1(a), p2(b), level(z) {}
};

// 두 점 사이에서 목표 높이(isoValue)가 위치하는 지점을 선형 보간하는 함수
CfPt interpolate(CfPt pA, CfPt pB, double valA, double valB, double isoValue) {
    if (fabs(valA - valB) < 1e-6) {
        return CfPt((pA.x + pB.x) / 2.0, (pA.y + pB.y) / 2.0);
    } else {
        double mu = (isoValue - valA) / (valB - valA);
        return CfPt(pA.x + mu * (pB.x - pA.x), pA.y + mu * (pB.y - pA.y));
    }
}

// Marching Squares 알고리즘을 이용해 등고선 세그먼트를 생성하는 함수
std::vector<Segment>
extractContourSegments(const std::vector<int*>& grid, int cols, int rows,
            const std::vector<double>& isoValues) {
    std::vector<Segment> segPool;
    if (rows < 2 || cols < 2) return segPool;

    // 격자의 각 셀(Square)을 순회
    for (int r = 0; r < rows - 1; ++r) {
        for (int c = 0; c < cols - 1; ++c) {
            // 네 꼭짓점의 값
            double v0 = grid[r][c];         // 좌하
            double v1 = grid[r][c + 1];     // 우하
            double v2 = grid[r + 1][c + 1]; // 우상
            double v3 = grid[r + 1][c];     // 좌상

            double vmin = min(min(v0, v1), min(v2, v3));
            double vmax = max(max(v0, v1), max(v2, v3));
            if (vmin == vmax) continue;

            // check vmin < v <= vmax;
            int k2 = isoValues.size() - 1;
            while (k2 > 0 && isoValues[k2] > vmax) k2--;
            int k1 = 0;
            while (k1 < k2 && isoValues[k1] <= vmin) k1++;

            // 각 꼭짓점의 좌표 (단위 격자 크기를 1)
            CfPt p0 = CfPt(c,     r);
            CfPt p1 = CfPt(c + 1, r);
            CfPt p2 = CfPt(c + 1, r + 1);
            CfPt p3 = CfPt(c,     r + 1);
            for (int k = k1; k <= k2; k++) {
                const double isoValue = isoValues[k];
                double q0 = v0 - isoValue;
                double q1 = v1 - isoValue;
                double q2 = v2 - isoValue;
                double q3 = v3 - isoValue;
                double decider = q0 * q2 - q1 * q3;

                // 각 꼭짓점에서 값과 기준선 값 비교 --> 코드 생성
                int pattern = 0;
                if (q0 >= 0.0) pattern |= 1;
                if (q1 >= 0.0) pattern |= 2;
                if (q2 >= 0.0) pattern |= 4;
                if (q3 >= 0.0) pattern |= 8;

                // 변 위의 보간점들 정의
                CfPt bottom = interpolate(p0, p1, v0, v1, isoValue);
                CfPt right  = interpolate(p1, p2, v1, v2, isoValue);
                CfPt top    = interpolate(p3, p2, v3, v2, isoValue);
                CfPt left   = interpolate(p0, p3, v0, v3, isoValue);

                // 셀의 변과의 교차 패턴에 따른 등고선 조각 선택
                switch (pattern) {
                case 0: case 15:
                    // 모든 점이 위이거나 아래이므로 선 없음
                    break;
                case 1: case 14:
                    segPool.push_back(Segment(bottom, left, isoValue));
                    break;
                case 2: case 13:
                    segPool.push_back(Segment(bottom, right, isoValue));
                    break;
                case 3: case 12:
                    segPool.push_back(Segment(left, right, isoValue));
                    break;
                case 4: case 11:
                    segPool.push_back(Segment(top, right, isoValue));
                    break;
                case 6: case 9:
                    segPool.push_back(Segment(bottom, top, isoValue));
                    break;
                case 7: case 8:
                    segPool.push_back(Segment(left, top, isoValue));
                    break;

                case 5:
                    // saddle point(모호) -> saddle point -> asymptotic decider;
                    if (decider >= 0.0) {
                        // saddle pt가 높음: 0번과 2번의 high 영역이 서로 연결
                        segPool.push_back(Segment(bottom, right, isoValue));
                        segPool.push_back(Segment(top, left, isoValue));
                    } else {
                        // saddle pt가 낮음: 0번과 2번은 서로 분리
                        segPool.push_back(Segment(bottom, left, isoValue));
                        segPool.push_back(Segment(top, right, isoValue));
                    }
                    break;
                case 10:
                    // saddle point -> asymptotic decider;
                    if (decider <= 0.0) {
                        // saddle pt 높음: 1번과 3번의 high 영역이 서로 연결
                        segPool.push_back(Segment(bottom, left, isoValue));
                        segPool.push_back(Segment(top, right, isoValue));
                    } else {
                        // saddle pt가 낮음: 1번과 3번은 서로 분리
                        segPool.push_back(Segment(bottom, right, isoValue));
                        segPool.push_back(Segment(top, left, isoValue));
                    }
                    break;
                }
            }
        }
    }

    return segPool;
}
void drawContourMap(const CRaster& raster, int nLevels, CRaster& levelImg) {
    if (raster.IsEmpty() || raster.GetBPP() != 8) return;
    CSize sz = raster.GetSize();
    nLevels = max(2, min(255, nLevels));

    std::vector<int*> data(sz.cy);
    std::vector<int> buff(sz.cx * sz.cy);
    for (int y = 0; y < sz.cy; y++) {
        data[y] = &buff[y * sz.cx];
        BYTE *q = (BYTE *)raster.GetLinePtr(y);
        for (int x = 0; x < sz.cx; x++)
            data[y][x] = *q++;
    }

    // height of levels
    std::vector<double> zLevel(nLevels);

    for (int k = 0; k < nLevels; k++)
        zLevel[k] = 255.0 * k / (nLevels - 1);

    std::vector<Segment> segPool = extractContourSegments(data, sz.cx, sz.cy, zLevel);

    // drawing level-line
    levelImg.SetDimensions(sz, 8);

    for (int i = segPool.size(); i-- > 0;)
        DDALine(segPool[i], levelImg);

    // pseudo coloring(64 colors);
    falseColoring(levelImg, 64);
}'Image Recognition' 카테고리의 다른 글
| Neural Network Quantization (0) | 2026.09.20 |
|---|---|
| Wu Color Quantization (0) | 2026.09.19 |
| K-Means Color Quantization (0) | 2026.09.11 |
| Octree Color Quantization 구현 (0) | 2026.09.01 |
| CONREC (2) | 2025.02.04 |